- 设备介绍
- 系统结构
- 设备项目
越来越多具身智能设备逐步进入高校实验室,但课却开不起来——算法学生不懂硬件通信,自动化学生缺乏AI部署经验,十几万的真机学生不敢拆练,而传统教学按学科切割,电机、传感、通信、AI各成孤岛,学生学完串不成完整系统。从代码到关节转动,隔着驱动、传动、感知、通信、计算一整条链路,这条链路在教学中长期断裂ã€?/p>
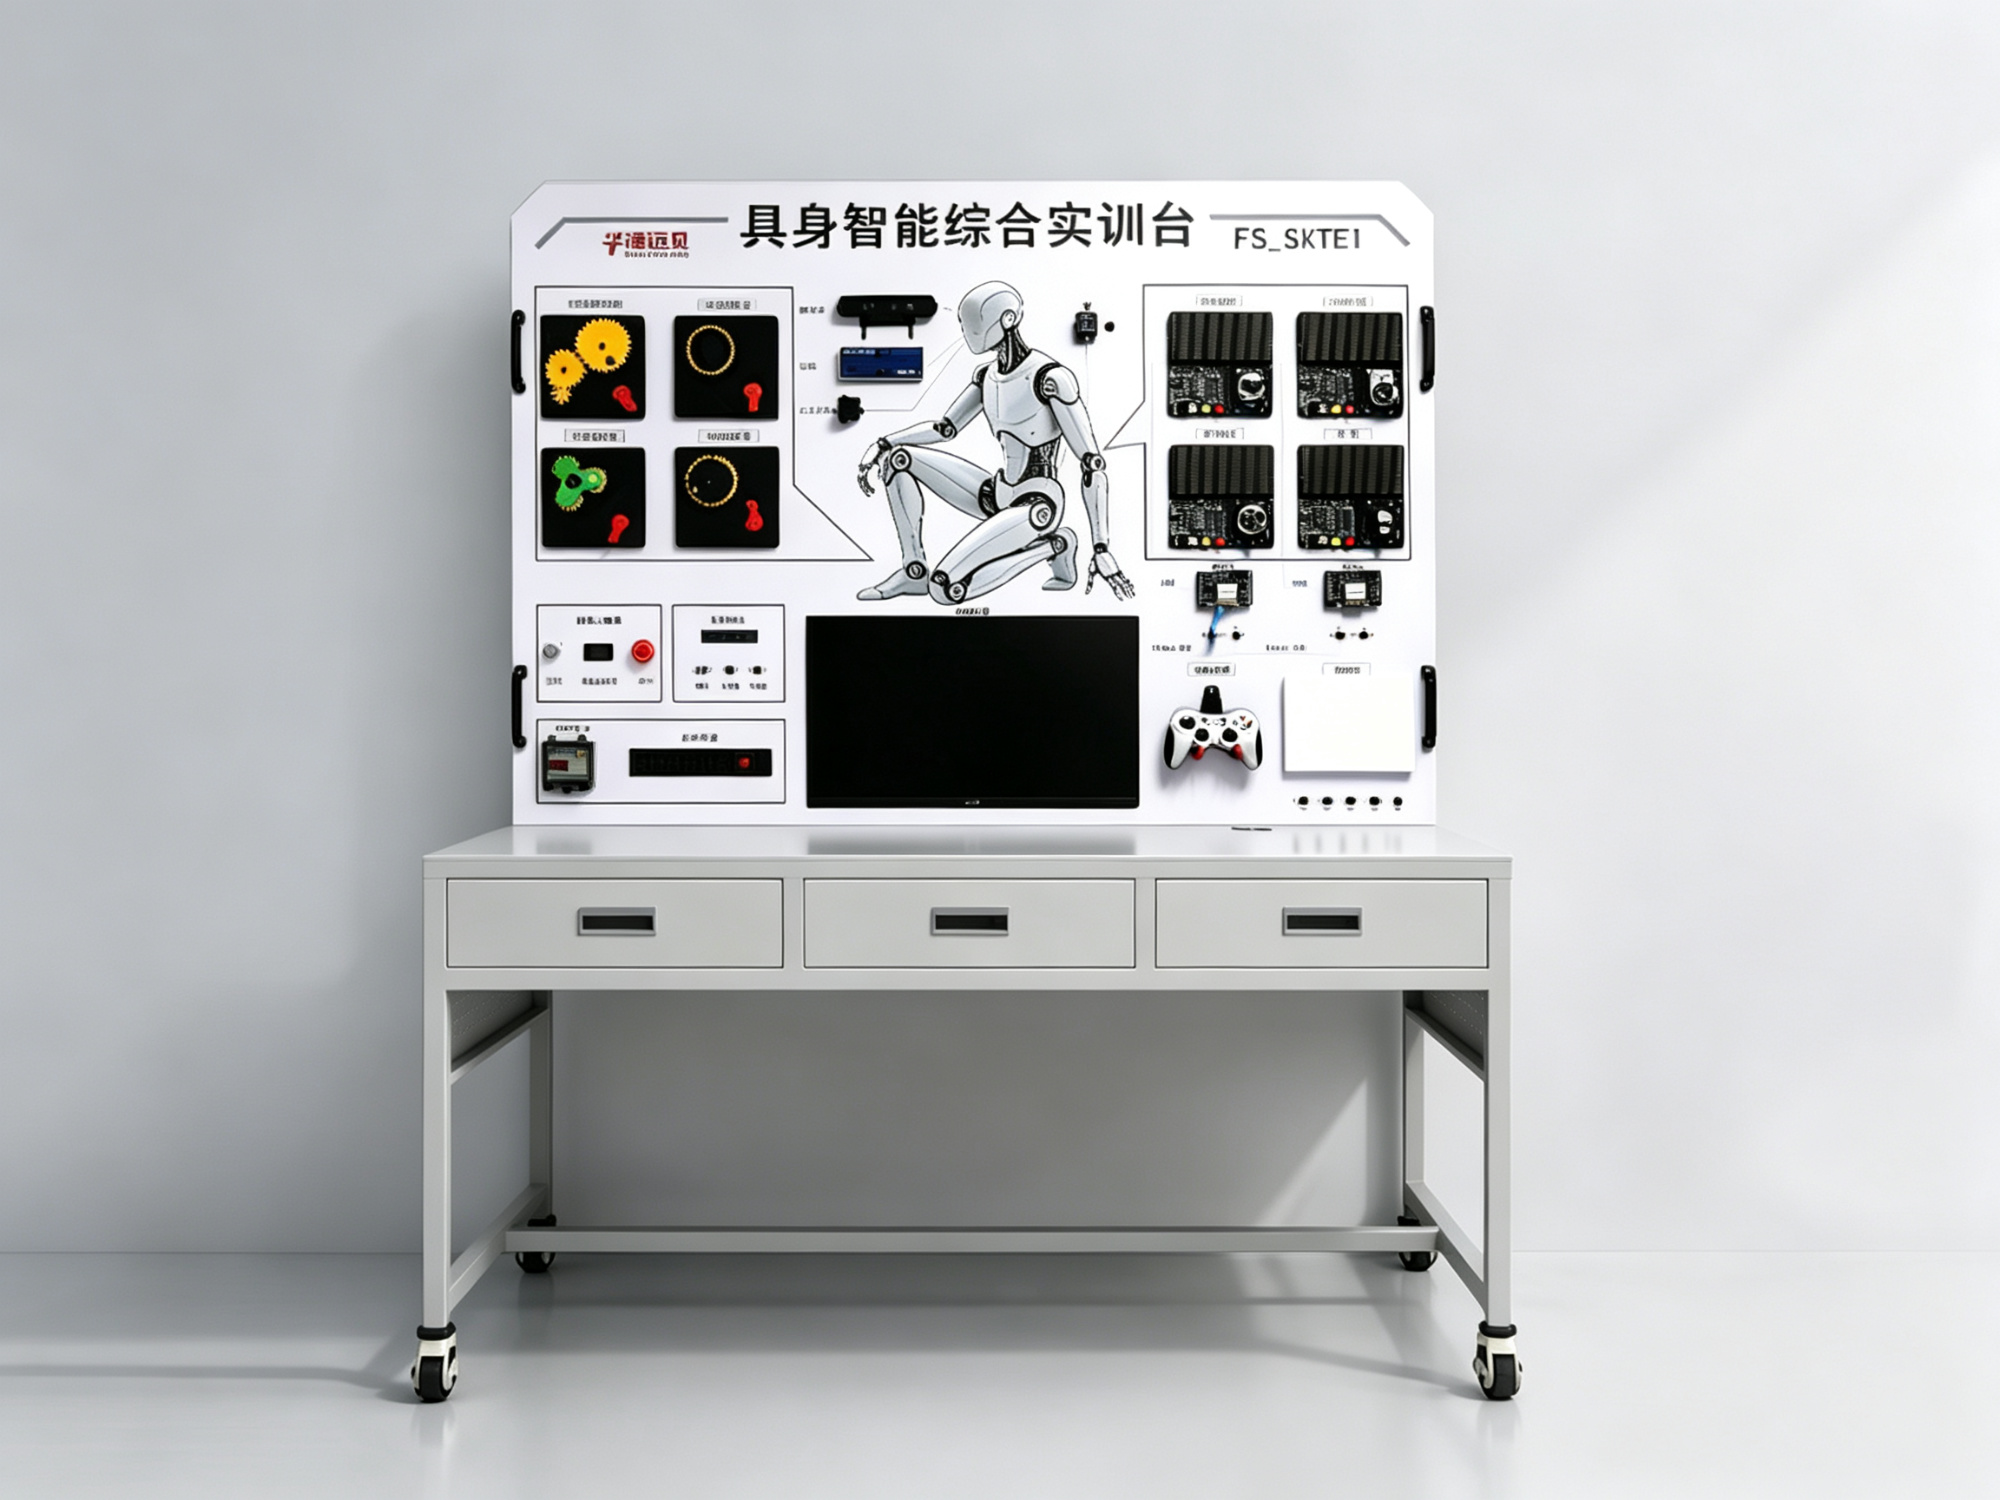
视安FS_EISXT具身智能综合实训台,正是为解决这些痛点而生。它不是整机展示设备,而是面向具身智能底层教学的通用实训平台。它的核心设计逻辑是:把机器人拆开教ã€?将机器人核心硬件——四类典型关节电机、五类减速器传动认知模块、各类传感器、深度相机、激光雷达、IMU惯性测量单元、语音交互模组、EtherCAT转CAN通信模块及边缘计算终端——拆解为独立的实训模块ã€?/p>
具身智能综合实训台将机器人核心硬件拆解为可观察、可操作、可调试、可联动的实训模块,让学生从底层开始理解具身智能系统的构成逻辑,亲手完成从感知到执行的全闭环实验。支持电机控制与闭环调节、传感器数据采集与融合、底层通信链路调试、边缘AI推理部署、虚实结合综合项目开发。一台设备覆盖机器人底层硬件认知、机电控制、多源感知、通信集成、智能应用五个教学层次ã€?/p>
1. 模块化硬件设计:将机器人核心硬件(关节电机、减速器、传感器、多模态交互模块、通信模块、边缘计算终端)拆解为独立实训模块,可操作、可调试、可编程、可联动,覆盖从硬件认知到闭环控制的全链路实践ã€?/p>
2. 多源感知与交互:集成深度相机、激光雷达、IMU惯性测量单元、麦克风与喇叭套件,支持视觉感知、距离感知、姿态感知、语音交互等多源感知融合实验ã€?/p>
3. 典型关节驱动与传动认知:集成步进电机、直流电机、舵机、无刷电机四类典型执行机构,配套驱动、显示与闭环测速单元,支持PWM调速、速度检测、闭环调节等实验;配备谐波减速器、行星减速器等常见类型,直观对比结构与传动特性ã€?/p>
4. 底层通信与边缘计算:搭载EtherCAT转CAN通信模块,贴近真实机器人底层控制架构,支持控制指令下发、状态数据读取、通信链路转换、关节协同控制等实验;配备边缘计算终端,支持视觉识别、数据处理、状态监控和综合项目演示等AI推理任务ã€?/p>
5. 标配虚拟仿真系统ï¼?:1数字孪生精准复刻真实机器人,内置高保真动力学模型,覆盖YOLO检测、PPO强化学习、大模型语音交互等核心场景;专为高校机房优化,常规CPU即可弹性调åº?-32路并发训练环境,实现“一人一工位、人人可上手”ã€?/p>
6. 虚实融合教学闭环:仿真环境支持算法验证、参数调试、策略迭代——零损耗、零风险、可无限重置;验证通过后一键迁移至实训台硬件实测,再部署至整机真机验证,贯通“仿真→实训→真机”完整闭环ã€?/p>
7. Sim2Real真机迁移:支持将仿真中训练调试完成的算法与代码一键导出,直接部署至实体机器人运行,打通从虚拟训练到物理验证的关键环节ã€?/p>
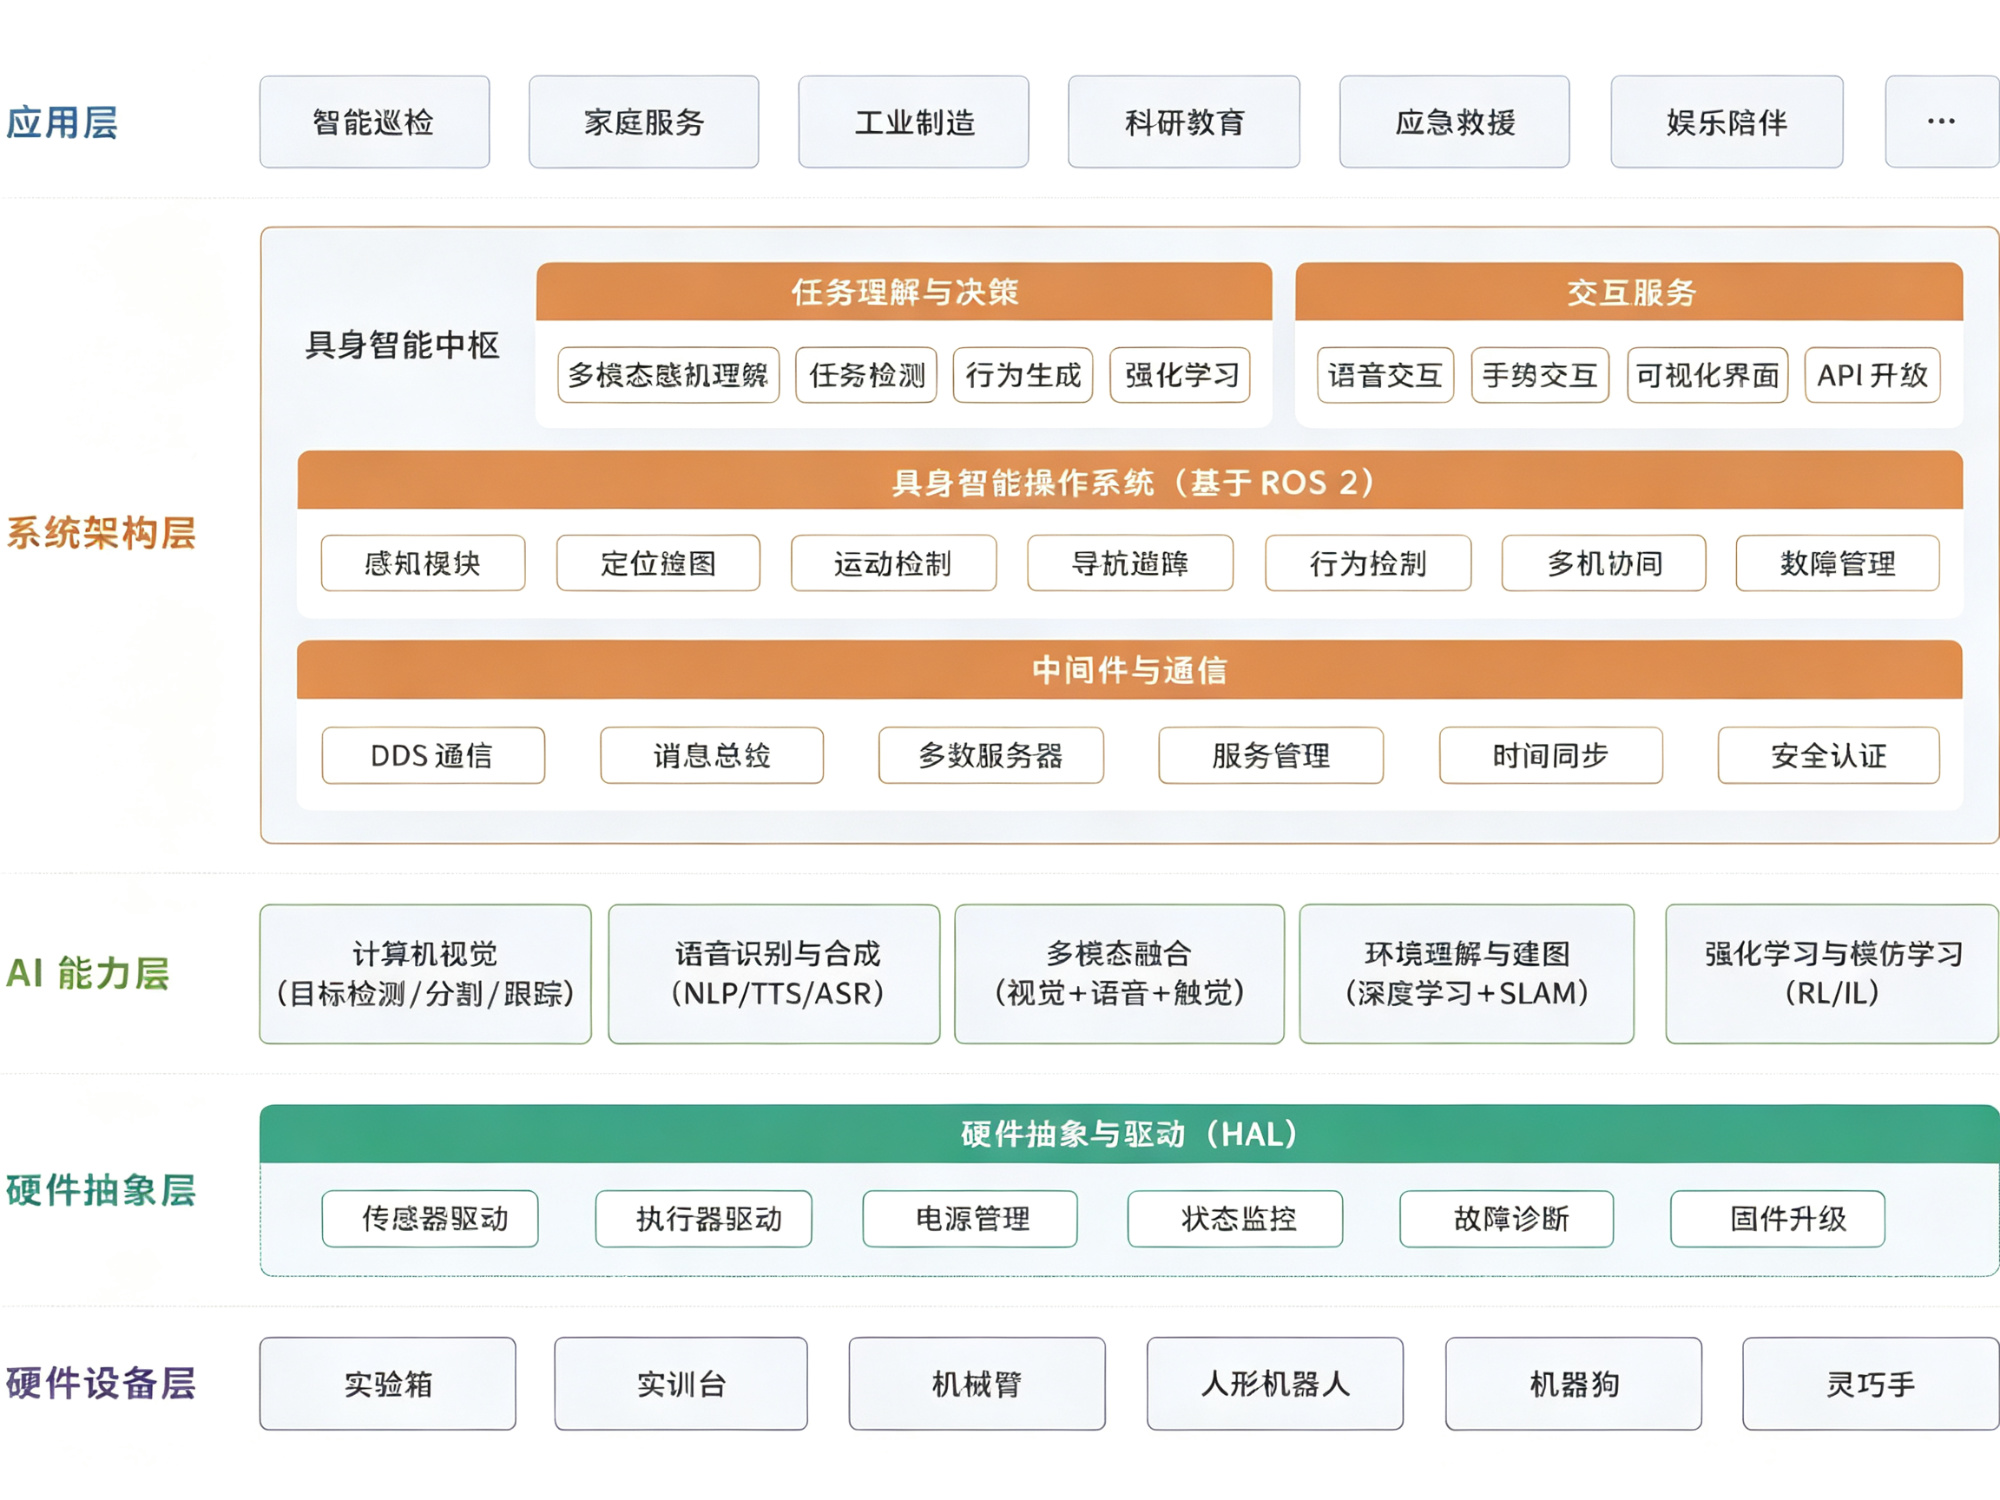
8. 多整机设备适配:已适配多厂家的人形机器人、四足机器狗、灵巧手等整机设备,同一套接口、同一套工具链、同一套教学逻辑,从零部件认知到整机部署贯通教学ã€?/p>
9. 递进式教学路径:支撑从大一到大四的完整教学周期——基础阶段开展电机控制、传感器采集、通信调试;综合应用阶段开展人脸识别、姿态估计、语音交互、环境感知等项目;创新拓展阶段结合仿真与整机完成Sim2Real迁移、多设备联动及综合项目开发ã€?/p>
10. 完整课程与教辅资源:配套1500余讲人工智能与具身智能全栈课程,涵盖Python、PyTorch、机器学习、深度学习、计算机视觉、NLP、语音识别、多模态大模型、ROS2、运动控制、强化学习等核心技术模块,并提供实验指导书、教学PPT、工程源码、项目案例库等即用型教辅材料,教师无需从零搭建课程体系ã€?/p>
11. 持续迭代与生态扩展:软件系统支持持续升级,支撑高校课程随产业需求动态更新;可灵活扩展桌é�?商用机器狗、机器人、灵巧手等多种具身智能载体,满足不同教学与科研场景需求ã€?/p>
12. 全链条实验室支撑:作为视安“硬ä»?仿真+课程+师资”四位一体具身智能实验室方案的核心组成部分,支撑高校建成“能教学、能实训、能科研、能产出”的具身智能人才培养体系ã€?/p>
1. 电机驱动与控制实éª?/p>
2. 减速器传动认知实验
3. 多源感知与传感器融合实验
4. 语音交互与多模态人机交互实éª?/p>
5. 底层通信与工业控制实éª?/p>
6. 边缘AI推理与视觉应用实éª?/p>
7. 基于深度视觉的人脸识别与身份认证交互系统
8. 多模态人机交互与智能响应系统
9. 基于深度视觉的人体姿态识别与动作意图理解系统
10. 边缘AI视觉感知与机器人动作响应系统
11. 雷达与视觉融合的环境感知与安全预警系ç»?/p>
12. 机器人关节驱动状态监测与智能诊断系统
13. 机器人底层通信与关节协同控制系ç»?/p>
14. 基于IMU的姿态感知与运动状态分析系ç»?/p>
15. 具身智能核心部件综合集成系统
16. 虚实结合的机器人控制与算法验证系ç»?/p>
17. 强化学习控制实验
18. 智能体与大模型控制实éª?/p>
等等......